
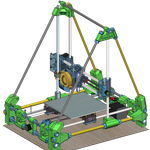
od pewnego czasu projektuję własną drukarkę 3D. Konstrukcja dostała nazwę XY+, nawiązującą do dwóch krzyżujących się osi. Nie bazuję na gotowym projekcie ani zestawie. Całość powstaje od podstaw, więc po drodze zapewne pojawi się jeszcze sporo zmian.
Kinematyka to CrossXY. Zastosowałem sześć prowadnic MGN12 o długości 450 i 500 mm oraz jedenaście wózków MGN12C. Cztery prowadnice o długości 450 mm są zamontowane na obwodzie ramy, natomiast dwie prowadnice o długości 500 mm pracują jako ruchome belki ustawione względem siebie pod kątem prostym. Głowica znajduje się w miejscu ich przecięcia.
Ruchome prowadnice pracują bez dodatkowych profili usztywniających. Chciałem w ten sposób ograniczyć masę układu XY. Wiem, że może to budzić wątpliwości dotyczące ich ugięcia, ale zamierzam najpierw sprawdzić konstrukcję w praktyce i dopiero wtedy zdecydować, czy potrzebne będzie dodatkowe usztywnienie.
Mocowania narożne wykonałem samodzielnie z aluminium PA9 na frezarce CNC. Niebieskie elementy widoczne na zdjęciach są na razie wydrukami próbnymi, używanymi głównie do przymiarek i sprawdzania geometrii - docelowe elementy będą frezowane z aluminium.
Napęd osi XY będzie oparty na paskach GT2 o szerokości 10 mm z rdzeniem aramidowym. Koła napędowe mają po 30 zębów. Na każdą oś planuję zastosować dwa silniki NEMA17 o długości 48 mm, wykonujące 200 kroków na obrót (1,8°). Paski chcę poprowadzić możliwie dokładnie w osi prowadnic, żeby ograniczyć momenty skręcające działające na ruchome belki.
Sterowaniem zajmie się Duet 3 6HC, a na głowicy planuję zamontować Duet 3 Toolboard 1LC, komunikujący się z płytą główną przez CAN. Jako ekstruder i hotend wybrałem LDO Smart Orbiter V3.0. Cały zestaw waży około 175 g, więc dobrze pasuje do założenia lekkiej głowicy typu direct.
Jednym z głównych założeń projektu jest wysoka dynamika ruchu. Chciałbym osiągnąć prędkość druku na poziomie około 800 mm/s oraz przyspieszenia dochodzące do około 35 000 mm/s². Nie zakładam oczywiście, że każdy model będzie drukowany z maksymalnymi parametrami. Ograniczeniem pozostaną geometria wydruku, wydajność hotendu, masa układu i pojawiające się drgania. Zależy mi jednak, żeby mechanika XY była w stanie realnie pracować w pobliżu tych wartości, a nie osiągać je wyłącznie podczas krótkich testów lub przejazdów bez drukowania.
Stół będzie poruszany przez trzy niezależne silniki osi Z, co pozwoli na automatyczne poziomowanie typu true bed leveling. Sposób pomiaru stołu nie został jeszcze ostatecznie wybrany. Rozważam czujniki piezo umieszczone w stole albo w głowicy, pozwalające wykrywać bezpośredni kontakt dyszy ze stołem.
Na zdjęciach widać obecny etap budowy. Mechanika XY jest już próbnie złożona, prowadnice ustawione, narożniki wyfrezowane, a Smart Orbiter zawisł na środku do pierwszej przymiarki. Przede mną wykonanie właściwego mocowania głowicy, montaż pasków, silników i napinaczy, a następnie budowa osi Z, stołu oraz montaż elektroniki.
To dopiero początek, dlatego chętnie poznam Wasze opinie. Szczególnie interesuje mnie, czy widzicie jakieś problemy związane z układem prowadnic, ugięciem ruchomych szyn albo oczekiwaniami co do prędkości druku lub przyspieszenia. No i czy taka budowa w dzisiejszych czasach ma jeszcze sens?

Dorzucam zdjęcia i krótki film z obecnego etapu. Będę aktualizował temat wraz z postępami.


 . Z kalkulatora wychodzi, że maksimum co z nich wyciśniesz, to 10 rpm czyli z zębatkami jakie podałeś wyjdzie 640 mm/s.

